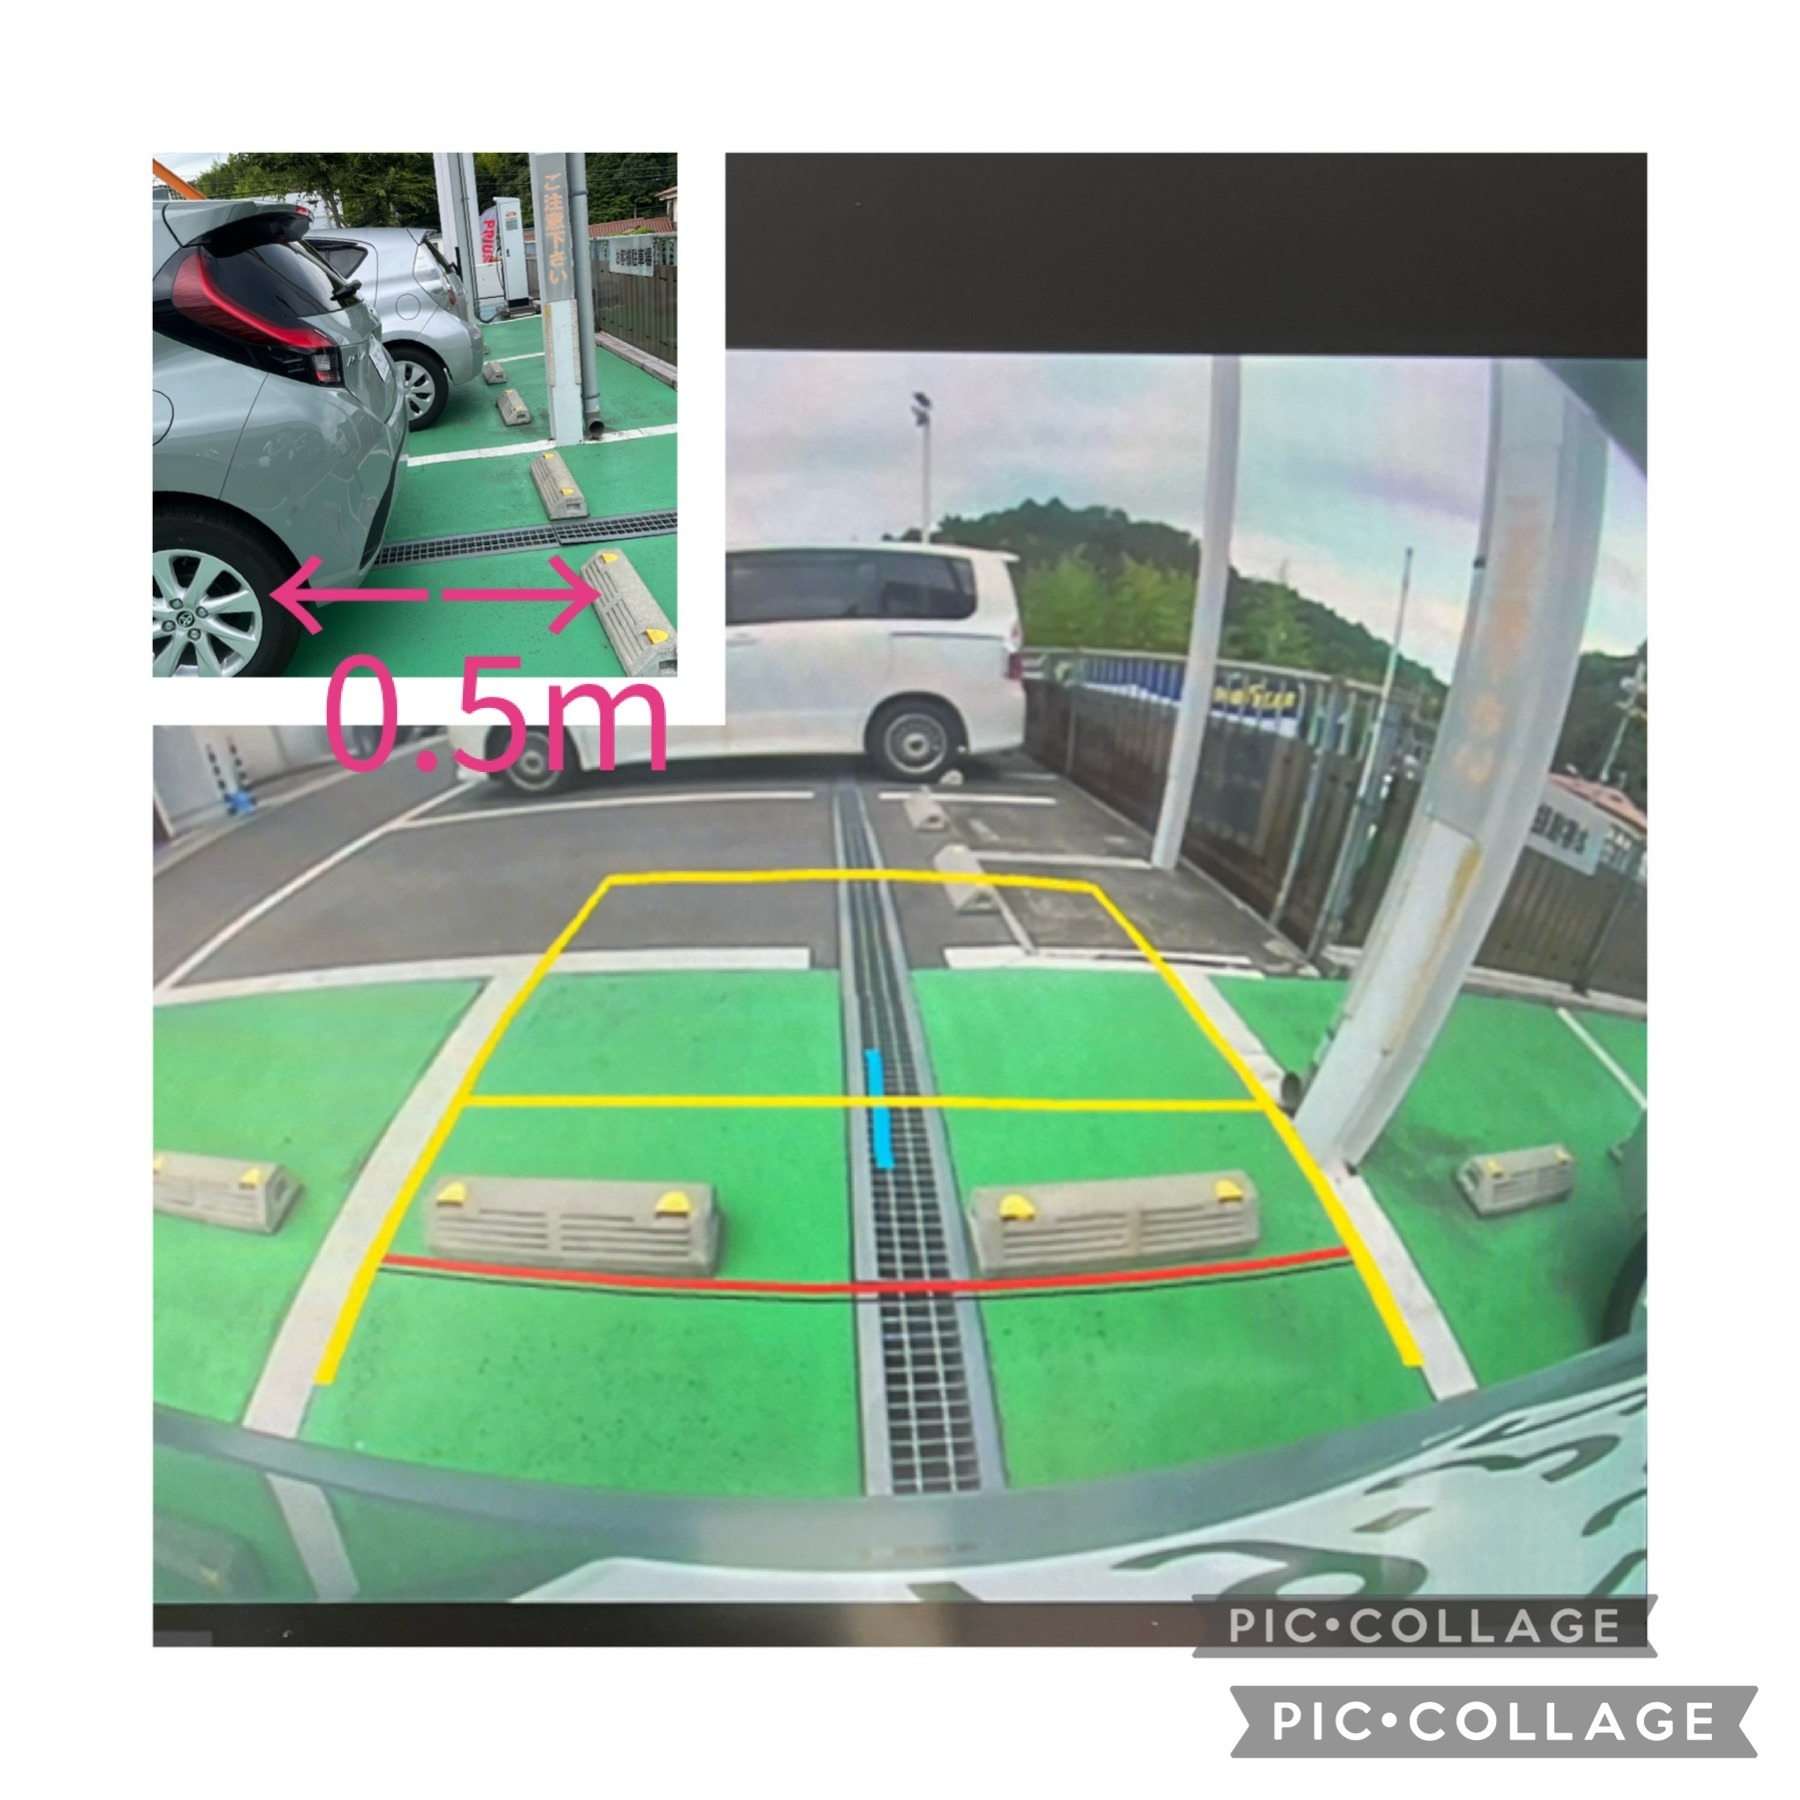
都市部の路街や狭隘なパーキングエリアで難易度が高いとされるのが縦列駐車です。しかし、定点となる目印さえ押さえれば、縦列駐車のバックモニター活用術によって神技のような進入が可能になります。
前方の駐車車両と並行に約1mの間隔を空けて停車した後、ステアリングを左(または路肩側)に一杯に切って後退を開始します。このときバックモニター画面の奥に表示される「車幅延長線」の端が、後方車両のフロント右端(車道側の角)と重なった瞬間がステアリングを真っ直ぐに戻す合図です。そのまま直進で後退し、自車のフロントバンパーが前走車のリアバンパーを抜けた段階でステアリングを逆一杯に切ることで、後方車に接触することなくスムーズに枠内に収まります。
近年急速に普及した360度カメラシステムと従来システムにおける、アラウンドビューモニターとバックカメラの違いについても正確に把握しておく必要があります。
前後左右4箇所の超広角カメラ画像を合成して真上から見下ろしたような映像を作るアラウンドビュー(全周囲モニター)は、車体全体の傾きや枠に対する位置関係を一目で把握できる点で絶大なアドバンテージを誇ります。しかし、合成技術特有の「継ぎ目(シームライン)」が存在します。車体の四隅(フロントおよびリアのコーナー部)付近にある細い支柱や突起物は、画像処理の繋ぎ目で消えたり歪んだりして視認できなくなる危険性があるため、過信は禁物です。

